×

اگر به یک وب سایت یا فروشگاه رایگان با فضای نامحدود و امکانات فراوان نیاز دارید بی درنگ دکمه زیر را کلیک نمایید.
ایجاد وب سایت یا پاورپوینت کد بندی کانال به روش همینگ
 بررسي هزينه هاي بازارشناسي و سهم اين هزينه ها در قيمت تمام شده كالا
 مقاله مشخصات كلي بازارها و كالا در كشورهاي در حال توسعه
 مطالعه نقش دولت در فعاليت هاي بازاريابي و خط مشي بازرگاني دولت در اين رابطه
 طرح توجيهي بالشت هوشمند
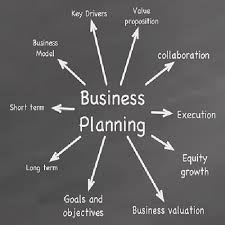 ماكاروني - طرح بازاريابي (مطالعات بازار و بازارشناسي ، ماركتينگ پلان)
 طرح توجیهی احداث نیروگاه فتوولتائیک
 پرسشنامه مهارت های ذهن آگاهی کنتاکی (KIMS)
 مقاله تعليق اجراي مجازات
 پیتر دراکر کیست؟ مروری بر زندگی و کتابهای پیتر دراکر (۱)
 پیتر دراکر: گذشته همیشه چراغ راه آینده نیست
 مواجهه با انسانهای سمی
 افراد موفقی که در بازار بورس ضرر می کنند!
 اعتیاد مثبت: شیوهای برای تغییر عادات رفتاری منفی
 متفکران کلاسیک مدیریت
 فواید و خواص دوش آب سرد در برنامه روزانه زندگی ما
 کدام مدل کسب و کار؟؟
 آزمون: تست شخصیت مایرز-بریگز (MBTI)
 نوموفوبیا چیست؟ آیا شما هم گرفتار آن هستید؟
 پروژه بررسی و ساخت ربات جنگجو
 طرح ویکتور سرباز هخامنشی
 پروژه بررسی عملکرد ماشین های باگی
 دفترچه سوالات استخدامی هنر آموز تأسیسات آموزش و پرورش
 پاورپوینت آموزشی اجرای کناف
 نرم افزار تایم شیت و فیش حقوق
 ترجمه مقاله تحول تنوع جنسی گیاهان
 ترجمه مقاله مدیریت دانش شخصی طرح توجیهی احداث نیروگاه فتوولتائیک
 آزمون هوش وکسلر
 کتاب اصول و کلیات بیمه به همراه فایل های صوتی
 تجزیه و تحلیل سیستم فروشگاه اینترنتی
 طرح توجيهي رستوران
 جزوه تعمير و نصب و نگهداري ماشين ابزار
 جزوه آموزش اپراتوری دامپتراک HD325-6 پرسشنامه مهارت های ذهن آگاهی کنتاکی (KIMS)
 مفهوم تحلیل متقارن Conjoint analysis
 مبانی فناوری اطلاعات
 خدمات ارزش افزوده در فناوری اطلاعات
 پرسشنامه روابط موضوعي بل ( BORRT)
 فروش فیلتر بورسی استریکلی فقط 75 هزار تومان
 کسب درآمد اینترنتی 300000 تومان در خانه در کمتر از 30 دقیقه
 کسب درآمد از هوش مصنوعی ماهیانه حداقل ۱۲ میلیون تضمینی
 کسب درآمد روزانه حداقل یک میلیون تومان ! کاملا حلال و واقعـی !!
 مجموعه ی آموزش تعمیر لامپ کم مصرف (از مبتدی تا پیشرفته)
 آموزش برنامه نویسی آردوینو
 آموزش رایگان کسب درآمد از سایت الیمپ ترید ( olymp trade )
 کسب و کار اینترنتی در منزل
 آموزش ساخت بازی بدون دانش برنامه نویسی و طراحی سه بعدی مبتدی تا پیشرفته با نرم افزار
 اموزش کسب درامد از اینترنت روزانه ۳میلیون تومان تضمینی و تست شده 1403
 درامدزایی در خواب! (تعجب نکنید! بخوانید)
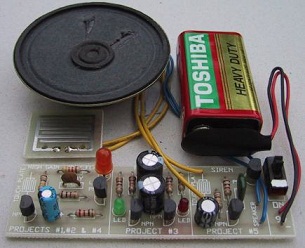 مدار داخلی واکی تاکی(اموزش ساخت)
 کتاب افزایش ممبر کانال تلگرام
 دانلود100% رایگان نرم افزار تبلیغات در تلگرام + آموزش کامل و فیلم آموزشی
 روش اصلی موفقیت در کنکور و آزمون ها(پزشکی، حقوق، مهندسی، نمونه و تیزهوشان) با پکیج کنکورپلاس
 چگونه هر شخصی را عاشق خود کنیم ارزان
 ثروتمند شدن حق شماست !! امتحان کنید!!!
 ساده ترین و پردرآمد ترین کسب و کار در اینترنت تا لحظه درآمد با شما همراه خواهیم بود
 کسب درآمد میلیونی از وبلاگ
 دانلودپکیج ربات فالوور و لایک نامحدود و رایگان اینستاگرام(فوق حرفه ای)
 حل تمارین دینامیک سازه
 چگونه هر کسی را عاشق خود کنیم ؟
 مجموعه "صفر تا صد راه اندازی کارگاه جوراب بافی"
 کسب درآمد اینترنتی و دائمی به صورت صفر تا صد کار
 کسب در آمد میلیونی از اینترنت (نسخه ی پیشرفته) 80 درصد تخفیف
 اندیکاتور R & S جهت کسب درآمد از سایت الیمپ ترید
 دوره آموزشی دندانه های کلید ثروت

عنوان: اصول و مبانی نظری سنسورهای ناوبری
فرمت فایل: word
تعدا صفحات: 80
فهرست مطالب
منابع خطاي سنسورهای ناوبری اینرسی..
خطاي باياس
ضریب مقياس...
عدم توازن
نويز
سیستم موقعیت یاب جهانی و تشریح خطاهای GPS..
تشريح سيستم تعيين موقعيت جهاني..
اصول تعیین موقعیت با جی.پی.اس...
شبیه سازی حرکت مداری ماهوارهها
عوامل و پارامترهاي خطا در سيستم تعيين موقعيت جهاني..
مروري بر تئوريهاي تخمين و تلفيق..
ديناميك فيلتر كالمن..
الگوريتم فيلتر كالمن..
محدوديتهاي الگوريتم فيلتر كالمن..
فيلتر كالمن توسعه يافته.
الگوريتم فيلتر كالمن توسعه يافته.
محدوديتهاي الگوريتم فيلتر كالمن توسعه يافته.
فيلتر كالمن خنثي..
انتخاب مجموعه نقاط سيگما
الگوريتم فيلتر كالمن خنثي..
مزاياي فيلتر كالمن خنثي..
محدوديتهاي فيلتر كالمن خنثي..
فيلتر كالمن ذرهاي..
الگوريتم فيلتر كالمن ذرهای..
فیلتر کالمن مکعب CKF.
الگوريتم فيلتر كالمن مكعبي..
جمع بندي و نتيجه گيري..
کنترل کننده های تناسبی- انتگرالی- مشتقی(PID)
اساس حلقه کنترلی..
تئوری کنترل کننده های PID..
عبارت تناسبی..
عبارت انتگرالی..
عبارت مشتقی..
خلاصه.
تنظیم کردن حلقه.
تنظیم دستی..
روش زیگلر- نیکلس....
نرم افزار تنظیم PID..
اصلاحات الگوریتم PID..
محدودیت های کنترل PID..
کنترل اتصال سری..
انجام کنترل PID فیزیکی..
پیاده سازی روش PID با زبان برنامه نویسی..
استخراج معادلات ناوبری..
کاربرد فیلتر کالمن در گردآوری اطلاعات شتاب...
فیلتر کالمن داخلی جی پی اس...
فیلتر کالمن خارجی جی پی اس...
محاسبه تابع انتقال شتاب..
محاسبه زوایای شبه وضعیت...
پیاده سازی با زبان برنامه نویسی C..
شبیه سازی سیستم وضعیت سنج بدون AHRS..
* منابع و مراجع.
برچسب های مهم